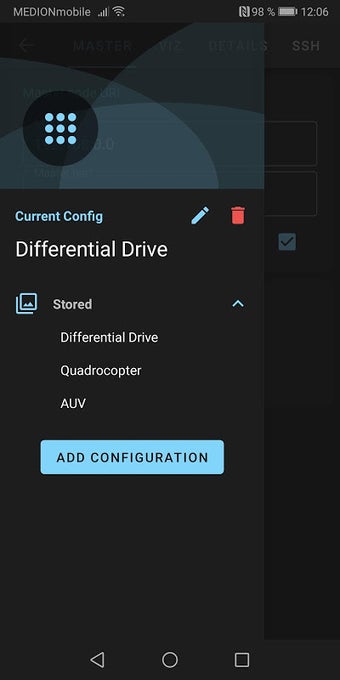
ROS-Mobile - ロボットシステムの制御と可視化のためのAndroidアプリケーション
ROS-Mobileは、Robot Operating System(ROS)によって操作されるモバイルロボットシステムを制御および視覚化するために設計された無料のAndroidアプリケーションです。このアプリケーションは、ROSノードを利用して、標準的なROSメッセージを使用してパブリッシャーとサブスクライバーを初期化します。使用されるコードアーキテクチャパターンは、Model View ViewModel(MVVM)であり、アプリケーションの安定性を高め、高度にカスタマイズ可能にします。
最もおすすめの代替ソフト
ROS-Mobileは、モバイルロボットシステムで作業する研究者やエンジニアにとって理想的なアプリケーションです。このアプリケーションは、非常に直感的で使いやすく、初心者から専門家まで利用できます。ROS-Mobileを使用すると、ユーザーは簡単に正確にモバイルロボットシステムを動的に制御および視覚化できます。このアプリケーションは無料で利用でき、ユーザーは開発者のGitHubページから簡単にソースコードにアクセスできます。
全体的に、ROS-Mobileは、モバイルロボットシステムの動的な制御および視覚化を提供する強力なAndroidアプリケーションです。モバイルロボットシステムで作業し、制御および視覚化能力を向上させたい人には、強くお勧めします。